UPE SSA1 2026 — Questões de Física comentadas — Método TEF

Sistema Seriado de Avaliação · 1ª fase — Questões de Física do 2º dia (bloco Ciências da Natureza) · Gabarito oficial definitivo.

Q23
Física Geral — Grandezas e Unidades — Densidade e ordem de grandeza

O Sol é um objeto celestial bastante comum. É uma estrela de dimensões comuns e de brilho comum. Mas para os observadores na Terra, o Sol continua sendo um objeto de proporções magníficas. Essa bola ardente de hidrogênio superaquecido e gases de hélio contém $99{,}9\%$ de toda a matéria do Sistema Solar, e um milhão de Terras podem caber dentro do Sol, com espaço de sobra. Na tabela a seguir, apresentamos algumas das informações essenciais do Sol. Achamos que você também pode ficar impressionado com nossa magnífica estrela.

DISTÂNCIAS
Distância média da Terra$1{,}5\times10^8\text{ km}$
Variação na distância ao longo do ano+/- 1,5%
DIMENSÕES
Diâmetro$1{,}4\times10^6\text{ km}$ (ou 110 vezes o diâmetro da Terra e 9,8 vezes o diâmetro de Júpiter)
Volume$1{,}4\times10^{33}\text{ cm}^3$ (ou 1,3 milhão de vezes o volume da Terra)
Massa$2{,}0\times10^{30}\text{ kg}$ (ou 333.000 vezes a massa da Terra)

Disponível em: https://solar-center.stanford.edu/vitalstats.html. Acesso em: 28 jun. 2025. Traduzido e adaptado.

Considerando as informações disponíveis, podemos estimar que a razão entre as densidades do Sol e da Terra, respectivamente, são de qual ordem?

A)$10^{-2}$
B)$10^{-1}$
C)$10^{0}$
D)$10^{+1}$
E)$10^{+2}$

Gabarito oficial UPE/SSA1 2026

B
Resolução

A densidade é dada por $\rho=\dfrac{m}{V}$. A razão entre as densidades do Sol e da Terra pode ser escrita, usando os múltiplos fornecidos no texto, sem precisar dos valores absolutos: $\dfrac{\rho_{Sol}}{\rho_{Terra}}=\dfrac{m_{Sol}/V_{Sol}}{m_{Terra}/V_{Terra}}=\dfrac{m_{Sol}/m_{Terra}}{V_{Sol}/V_{Terra}}$.

Substituindo os múltiplos dados (massa do Sol $=333.000$ vezes a da Terra; volume do Sol $=1{,}3$ milhão de vezes o da Terra): $\dfrac{\rho_{Sol}}{\rho_{Terra}}=\dfrac{333.000}{1.300.000}\approx0{,}256$.

O valor $0{,}256$ está na ordem de grandeza $10^{-1}$ (já que $10^{-1}=0{,}1$ e $0{,}256$ é o valor mais próximo dessa potência de dez entre as opções, bem mais próximo de $10^{-1}$ do que de $10^{0}$ ou $10^{-2}$) — confirma a alternativa (B).
Q29
Mecânica — Cinemática — Lançamento Oblíquo: Alcance Horizontal
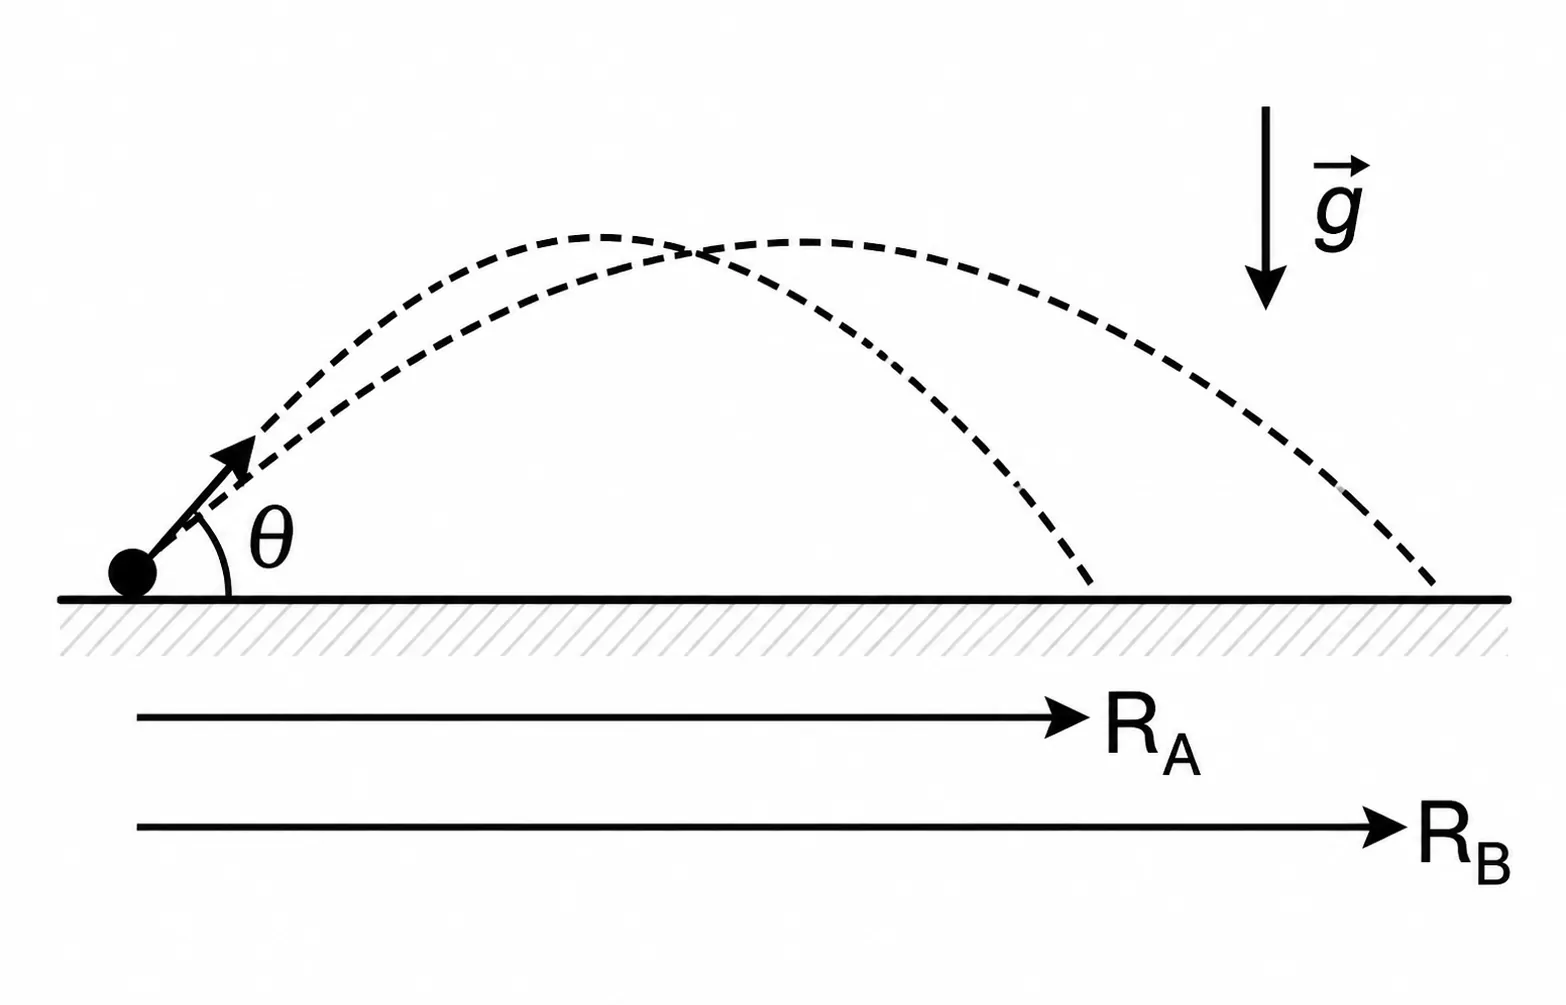
Duas trajetórias de lançamento oblíquo com o mesmo ângulo θ e velocidades diferentes, alcançando distâncias horizontais RA e RB

Um experimento de lançamento oblíquo é realizado a fim de determinar os efeitos da velocidade de lançamento no alcance dos projéteis arremessados. A montagem utiliza um ângulo de lançamento $\theta=30^\circ$ em relação à horizontal.

Na realização A, o projétil é arremessado com uma velocidade de módulo $10\text{ m/s}$ e alcança a distância horizontal $R_A$. Na realização B, o projétil é arremessado com uma velocidade de módulo $20\text{ m/s}$ e alcança a distância horizontal $R_B$. Então, o aumento de alcance foi igual a quanto?

Dados: Aceleração da gravidade $g=10{,}0\text{ m/s}^2$.

A)$400\%$
B)$200\%$
C)$100\%$
D)$50\%$
E)$25\%$

Gabarito oficial UPE/SSA1 2026

Anulada (NULA)
Resolução

1. Alcance horizontal. Com ângulo e gravidade fixos, o alcance depende só da velocidade:

$$R=\dfrac{v^2\sin(2\theta)}{g}\;\Rightarrow\;R\propto v^2$$

2. Razão entre as velocidades. $v_B=20\text{ m/s}=2\,v_A$.

3. Razão entre os alcances.

$$\dfrac{R_B}{R_A}=\left(\dfrac{v_B}{v_A}\right)^2=2^2=4\;\Rightarrow\;R_B=4R_A$$

4. Aumento percentual.

$$\dfrac{R_B-R_A}{R_A}=\dfrac{4R_A-R_A}{R_A}=3=300\%$$

5. Conferência numérica. $R_A=\dfrac{10^2\cdot\sin60^\circ}{10}\approx8{,}7\text{ m}$ e $R_B=\dfrac{20^2\cdot\sin60^\circ}{10}\approx34{,}6\text{ m}$, ou seja, quatro vezes maior.

6. Alternativas. O valor correto, $300\%$, não consta entre as opções. Por isso a questão foi anulada. A opção $400\%$ corresponde a $R_B/R_A=4$ (valor final), e não ao aumento.

Q32
Mecânica — Trabalho e energia — Gráfico de Energia Potencial: Painel Solar
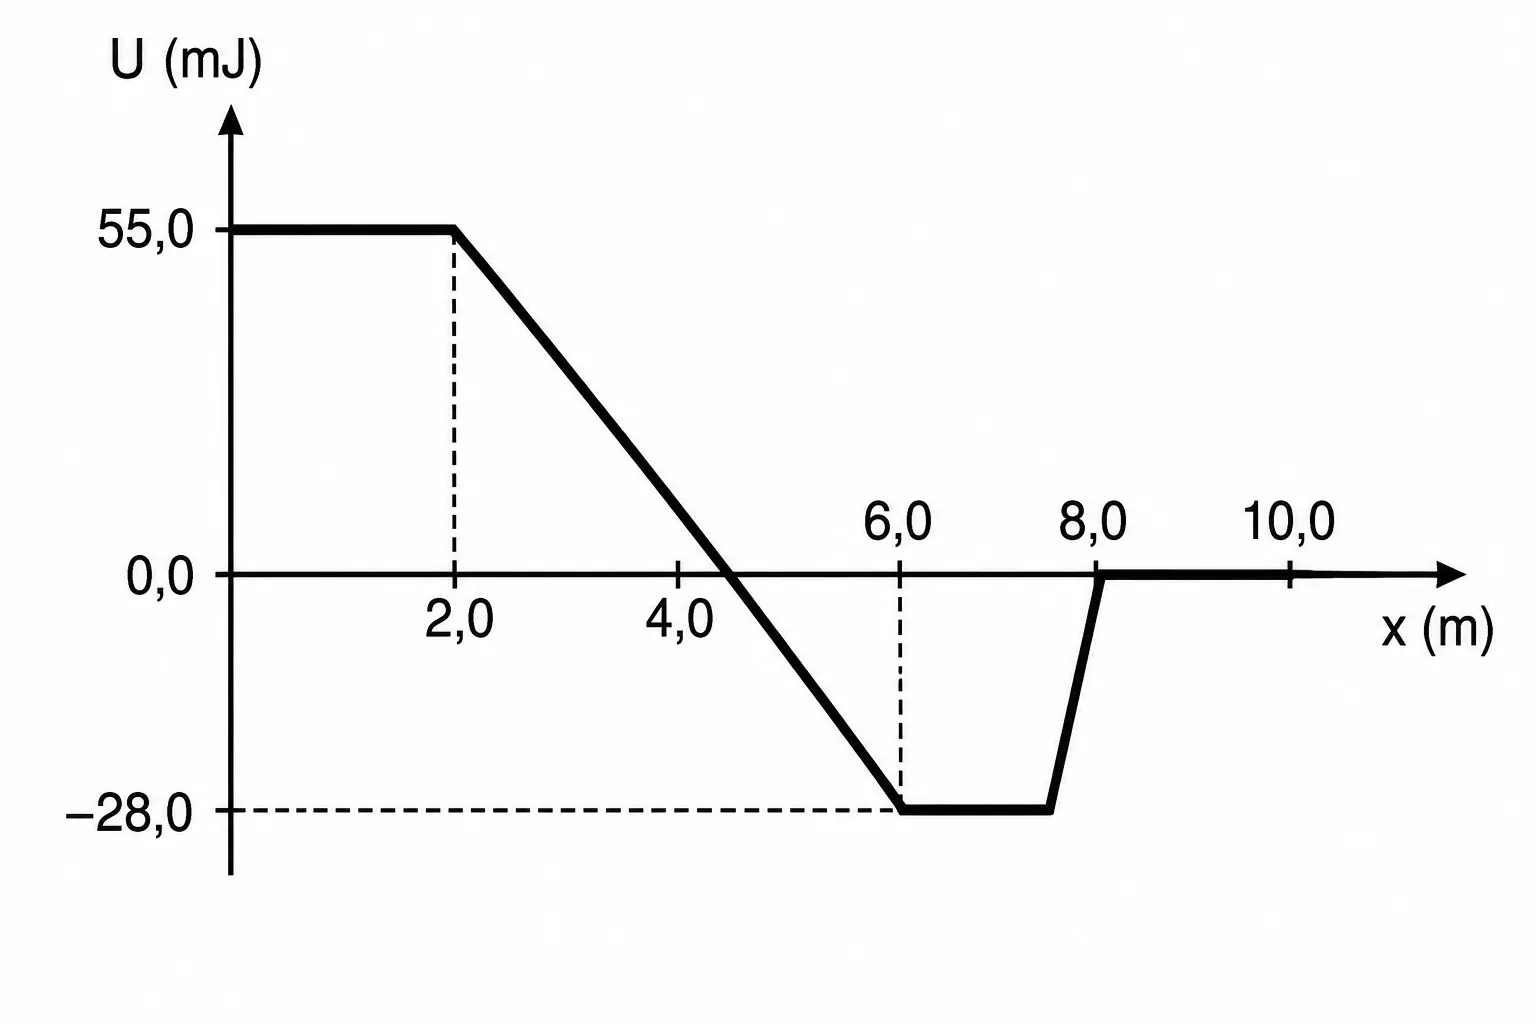
Gráfico da energia potencial U em função da posição x: patamar em 55 mJ de x=0 a 2 m, decaindo linearmente até −28 mJ em x=6 m, patamar em −28 mJ até x=8 m, subindo a 0 mJ e permanecendo em 0 mJ a partir daí

Um dos principais fatores que podem causar uma queda drástica na energia produzida por painéis fotovoltaicos e concentradores solares é o acúmulo de partículas de poeira e areia em suas superfícies. A remoção de partículas dos painéis solares por forças eletrostáticas, utilizando ondas eletrostáticas viajantes, tem se tornado mais comum nos últimos anos.

Fonte: A. Zouaghi, N. Zouzou. Numerical modeling of particle motion in traveling wave solar panels cleaning device, Journal of Electrostatics, vol. 110, 2021.

A figura a seguir mostra um gráfico da energia potencial $U$, em unidades de mJ, em função da posição $x$ de uma partícula de poeira de massa $m=0{,}5\text{ g}$ que se move apenas ao longo do eixo $x$ de um painel solar e na ausência de forças dissipativas. A partícula passa pela origem com uma velocidade inicial de $6{,}0\text{ m/s}$ na direção positiva do eixo $x$.

Então, podemos calcular que a velocidade da partícula em $x=10{,}0\text{ m}$ é igual a quanto?

A)$36\text{ m/s}$
B)$24\text{ m/s}$
C)$16\text{ m/s}$
D)$12\text{ m/s}$
E)$10\text{ m/s}$

Gabarito oficial UPE/SSA1 2026

C
Resolução

1. Conservação. Sem forças dissipativas, a energia mecânica se conserva:

$$E=EC+U=\text{constante}$$

2. Energia cinética inicial. $m=0{,}5\text{ g}=5\times10^{-4}\text{ kg}$.

$$EC_0=\dfrac{1}{2}mv_0^2=\dfrac{1}{2}\cdot5\times10^{-4}\cdot6^2=9\times10^{-3}\text{ J}=9\text{ mJ}$$

3. Ler o gráfico. $U(0)=55\text{ mJ}$ (patamar de $0$ a $2\text{ m}$) e $U(10)=0$ (patamar a partir de $8\text{ m}$).

4. Energia mecânica total.

$$E=EC_0+U(0)=9+55=64\text{ mJ}$$

5. Energia cinética em $x=10 ext{ m}$.

$$EC=E-U(10)=64-0=64\text{ mJ}=6{,}4\times10^{-2}\text{ J}$$

6. Velocidade.

$$v=\sqrt{\dfrac{2\,EC}{m}}=\sqrt{\dfrac{2\cdot6{,}4\times10^{-2}}{5\times10^{-4}}}=\sqrt{256}=16\text{ m/s}$$

Q35
Mecânica — Dinâmica — Impulso e Força Média: Correção Orbital de Satélite
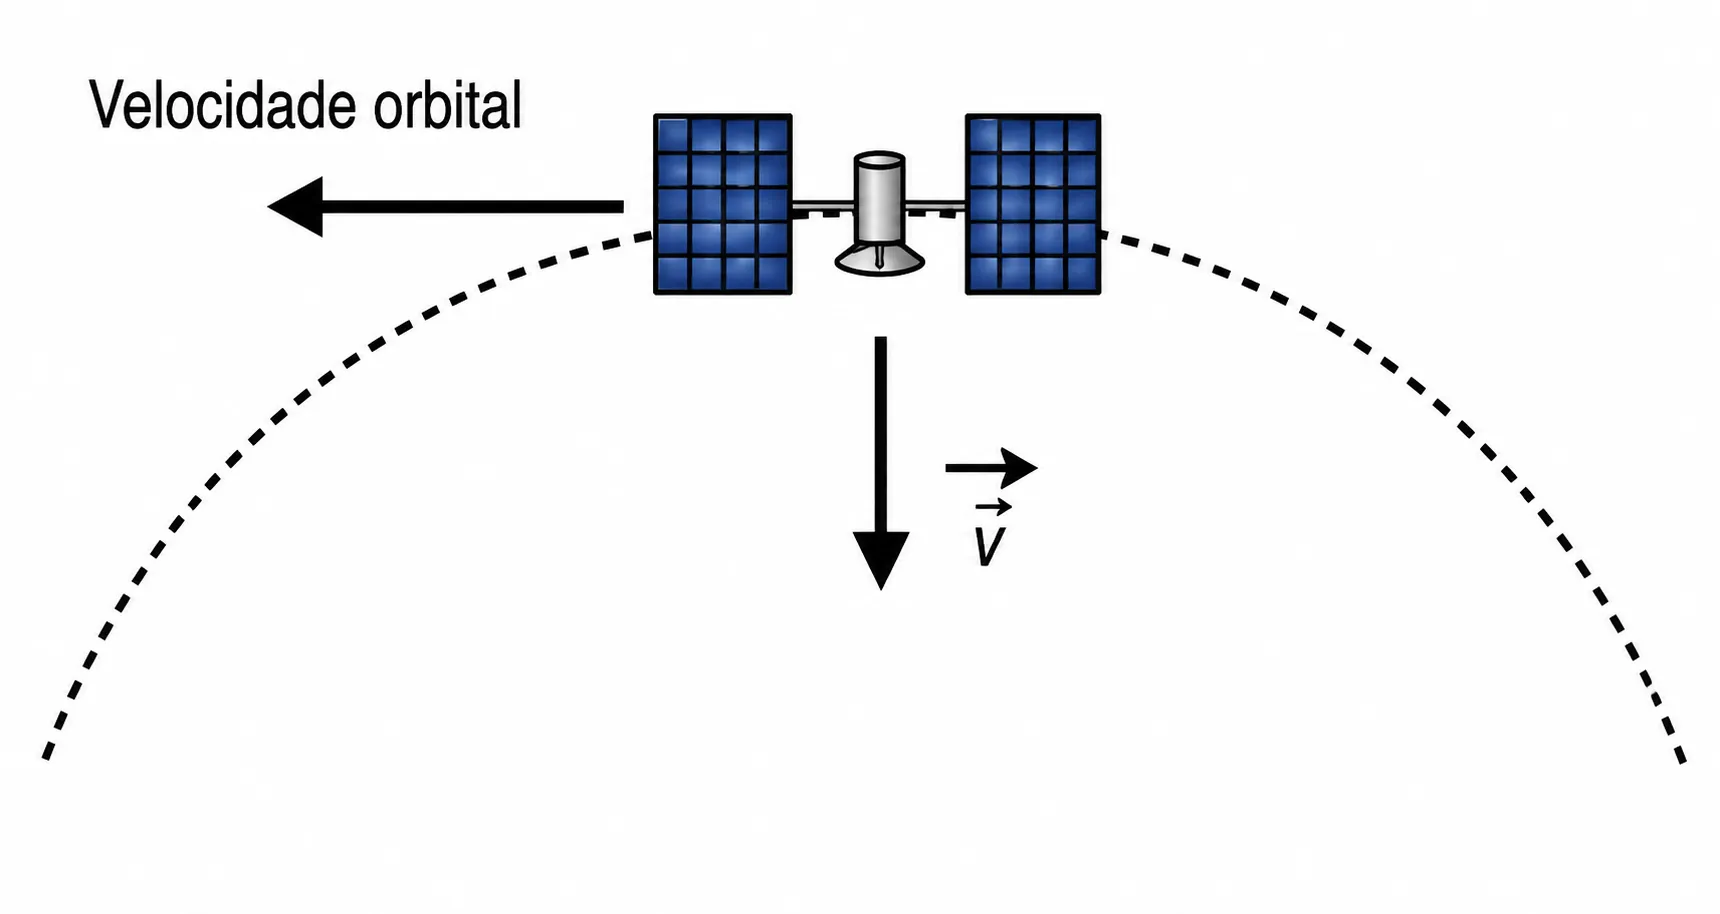
Satélite em órbita, com o vetor velocidade orbital tangencial e o vetor de deriva v apontando na direção do centro da Terra, perpendicular à velocidade orbital

Uma órbita geoestacionária (GEO) é um recurso natural finito, pois apenas um número limitado de satélites pode ocupar esse espaço. Devido ao crescente número de satélites geoestacionários e ao número restrito de regiões disponíveis, os operadores de satélites frequentemente posicionam vários satélites muito próximos uns dos outros, técnica conhecida como colocação (collocation).

Fonte: I. Beigelman, P. Gurfil. Optimal Geostationary Satellite Collocation Using Relative Orbital Element Corrections, Journal of Spacecraft and Rockets, vol. 46(1), 2009.

Considerando o trecho do artigo citado, um satélite de comunicação de massa $m=800\text{ kg}$ está em uma órbita geoestacionária acima do Equador em um raio $R=42164\text{ km}$ do centro da Terra. Devido a pequenas perturbações provenientes da gravidade lunar e do vento solar, o satélite adquiriu uma pequena velocidade de deriva de módulo $v=1{,}5\text{ m/s}$ em relação à sua velocidade tangencial e na direção do centro da Terra.

Um pequeno propulsor a bordo do satélite aplica um empuxo de duração de $3{,}0\text{ s}$ para aplicar uma força corretiva que deve neutralizar exatamente essa deriva, trazendo o satélite de volta à sua órbita original. Então, a força média aplicada pelo propulsor ao satélite nessa correção foi de:

A)$150\text{ N}$ na direção da velocidade orbital e mesmo sentido.
B)$200\text{ N}$ na direção da velocidade de deriva e sentido oposto.
C)$350\text{ N}$ alinhada $45$ graus da velocidade orbital.
D)$400\text{ N}$ antiparalela à velocidade de deriva.
E)$550\text{ N}$ paralela à velocidade de deriva.

Gabarito oficial UPE/SSA1 2026

D
Resolução

1. Objetivo. Neutralizar a deriva significa anular a quantidade de movimento adquirida na direção da deriva. O impulso do propulsor deve ter módulo $mv$ e sentido oposto à deriva.

2. Teorema do impulso.

$$F_{m}\cdot\Delta t=\Delta p=m\,v$$

3. Força média.

$$F_{m}=\dfrac{m\,v}{\Delta t}=\dfrac{800\cdot1{,}5}{3{,}0}=400\text{ N}$$

4. Direção e sentido. A força age na direção da deriva, com sentido oposto: é antiparalela à velocidade de deriva.

O raio da órbita ($42164\text{ km}$) é dado em excesso: não entra no cálculo.

Q36
Física moderna — Física nuclear — Datação Radioativa: Meia-Vida

Didaticamente, a História é dividida em períodos denominados de Pré-História (até 4000 a.C), Idade Antiga (entre 4000 a.C. e 476 d.C), Idade Média (entre 476 d.C. e 1453 d.C.), Idade Moderna (entre 1453 d.C. e 1789 d.C.) e Idade Contemporânea (desde 1789 d.C.).

Em um achado arqueológico, foram encontrados pedaços de cerâmicas que foram usadas como pratos na alimentação das pessoas que ali viviam. Então, os arqueólogos resolveram datar aquele achado, usando um isótopo radioativo cuja meia-vida é igual a $2600$ anos.

Sabendo que a atividade radioativa medida, no ano de 2024 d.C., para esse isótopo corresponde a um quarto da atividade esperada para quando os indivíduos utilizaram aquela cerâmica, assinale a alternativa que indica o período da História em que essas pessoas viveram.

A)Pré-História
B)Idade Antiga
C)Idade Média
D)Idade Moderna
E)Idade Contemporânea

Gabarito oficial UPE/SSA1 2026

B
Resolução

1. Decaimento. Após $n$ meias-vidas, a atividade é

$$A=A_0\left(\dfrac{1}{2}\right)^n$$

2. Número de meias-vidas. $A=\dfrac{A_0}{4}$, logo

$$\left(\dfrac{1}{2}\right)^n=\dfrac{1}{4}=\left(\dfrac{1}{2}\right)^2\;\Rightarrow\;n=2$$

3. Tempo decorrido.

$$\Delta t=n\cdot T_{1/2}=2\cdot2600=5200\text{ anos}$$

4. Data de uso da cerâmica.

$$2024-5200=-3176\;\Rightarrow\;3176\text{ a.C.}$$

5. Período histórico. $3176\text{ a.C.}$ está entre $4000\text{ a.C.}$ e $476\text{ d.C.}$: Idade Antiga.

Q39
Mecânica — Estática — Equilíbrio de Forças e Torques
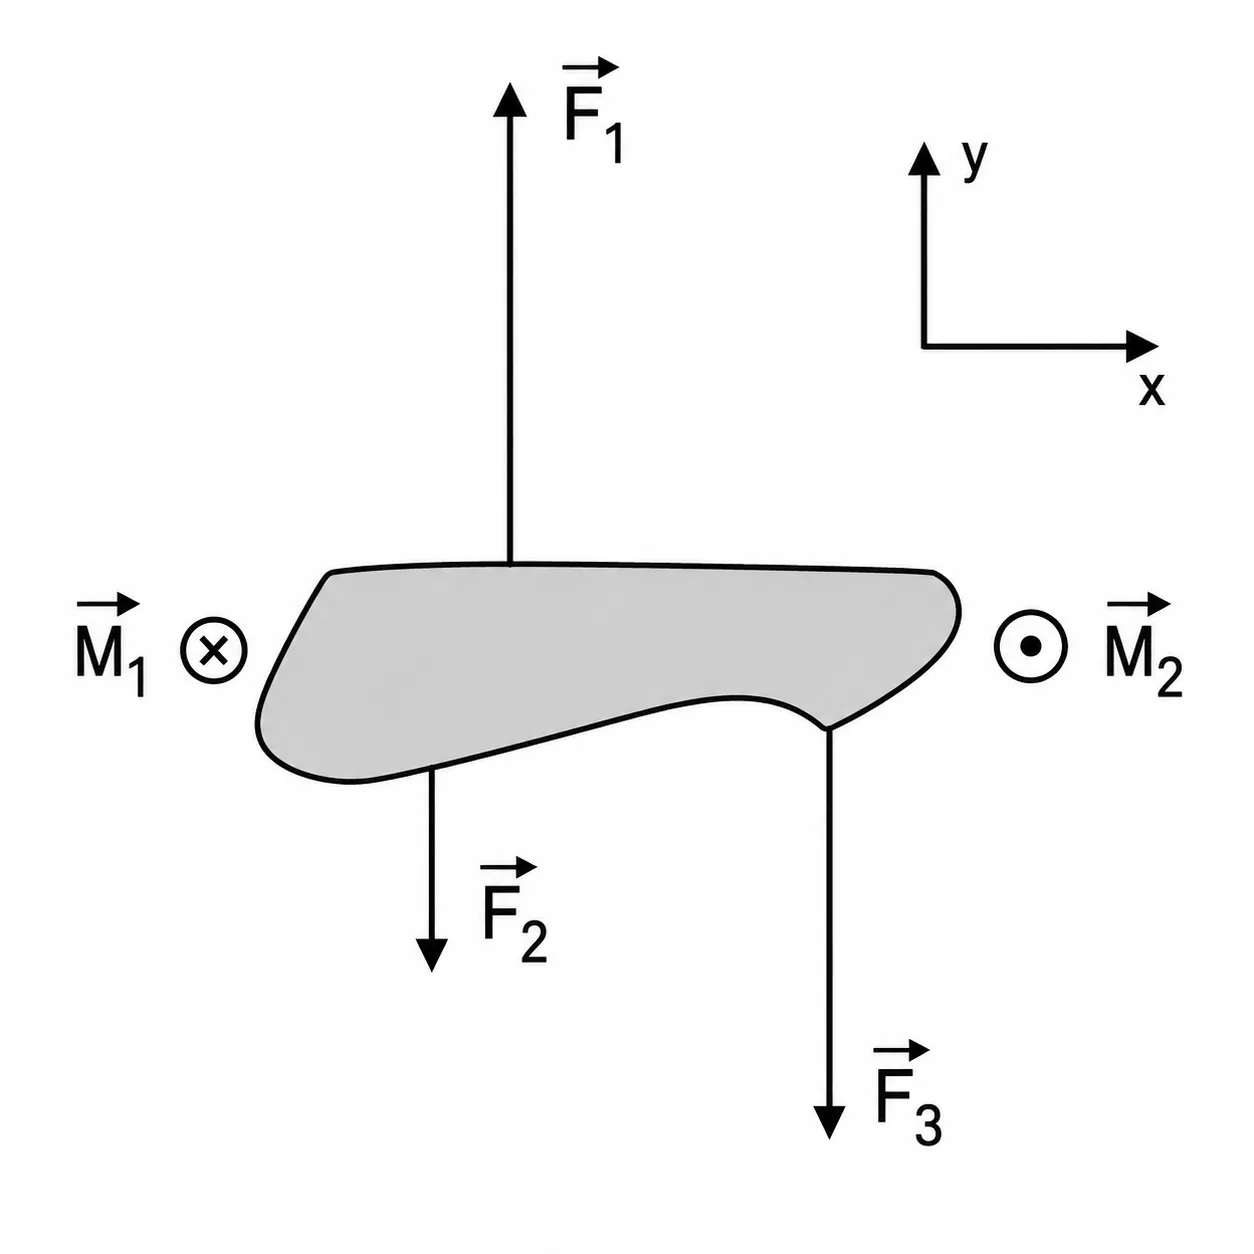
Objeto no plano xy sob ação de três forças verticais F1, F2 e F3 e dois torques colineares M1 e M2, apontando para dentro e para fora do plano da página

Um chatbot é um programa de computador desenvolvido para simular conversas "humanizadas", seja por texto seja por voz. Quando questionamos a definição de equilíbrio de um corpo no que diz respeito às forças e torques que atuam sobre ele, um chatbot responde:

Um corpo está em equilíbrio mecânico quando satisfaz simultaneamente duas condições: (1) Equilíbrio translacional (forças) — a soma vetorial de todas as forças que atuam sobre o corpo é zero; (2) Equilíbrio rotacional (torques ou momentos) — a soma dos torques em relação a qualquer ponto é zero.

Considere o objeto ilustrado, que está sob atuação de três forças e dois torques constantes e pode se mover no plano $xy$. As forças são verticais e têm módulos iguais a $F_1=16{,}5\text{ N}$, $F_2=4{,}5\text{ N}$ e $F_3$, e os torques (ou momentos) são colineares, com módulos $M_1$ e $M_2=8{,}8\text{ N}\cdot\text{m}$, e apontam para dentro e para fora do plano da página, respectivamente.

Então, sabendo que o objeto está em equilíbrio translacional e rotacional, podemos afirmar que $F_3$ e $M_1$ valem, respectivamente, quanto?

A)$8{,}8\text{ N}$ e $12{,}0\text{ N}\cdot\text{m}$
B)$4{,}4\text{ N}$ e $12{,}5\text{ N}\cdot\text{m}$
C)$12{,}0\text{ N}$ e $8{,}8\text{ N}\cdot\text{m}$
D)$16{,}5\text{ N}$ e $4{,}4\text{ N}\cdot\text{m}$
E)$6{,}0\text{ N}$ e $8{,}8\text{ N}\cdot\text{m}$

Gabarito oficial UPE/SSA1 2026

C
Resolução

1. Equilíbrio translacional. $\Sigma F=0$ nas verticais. $F_1$ e $F_2$ têm o mesmo sentido e se opõem a $F_3$:

$$F_3=F_1-F_2=16{,}5-4{,}5=12{,}0\text{ N}$$

2. Equilíbrio rotacional. Os dois torques são colineares e de sentidos opostos (para dentro e para fora do plano). Com $\Sigma M=0$:

$$M_1=M_2=8{,}8\text{ N}\cdot\text{m}$$

3. Resultado. $F_3=12{,}0\text{ N}$ e $M_1=8{,}8\text{ N}\cdot\text{m}$.

Q42
Mecânica — Cinemática — Extrusora de Impressora 3D
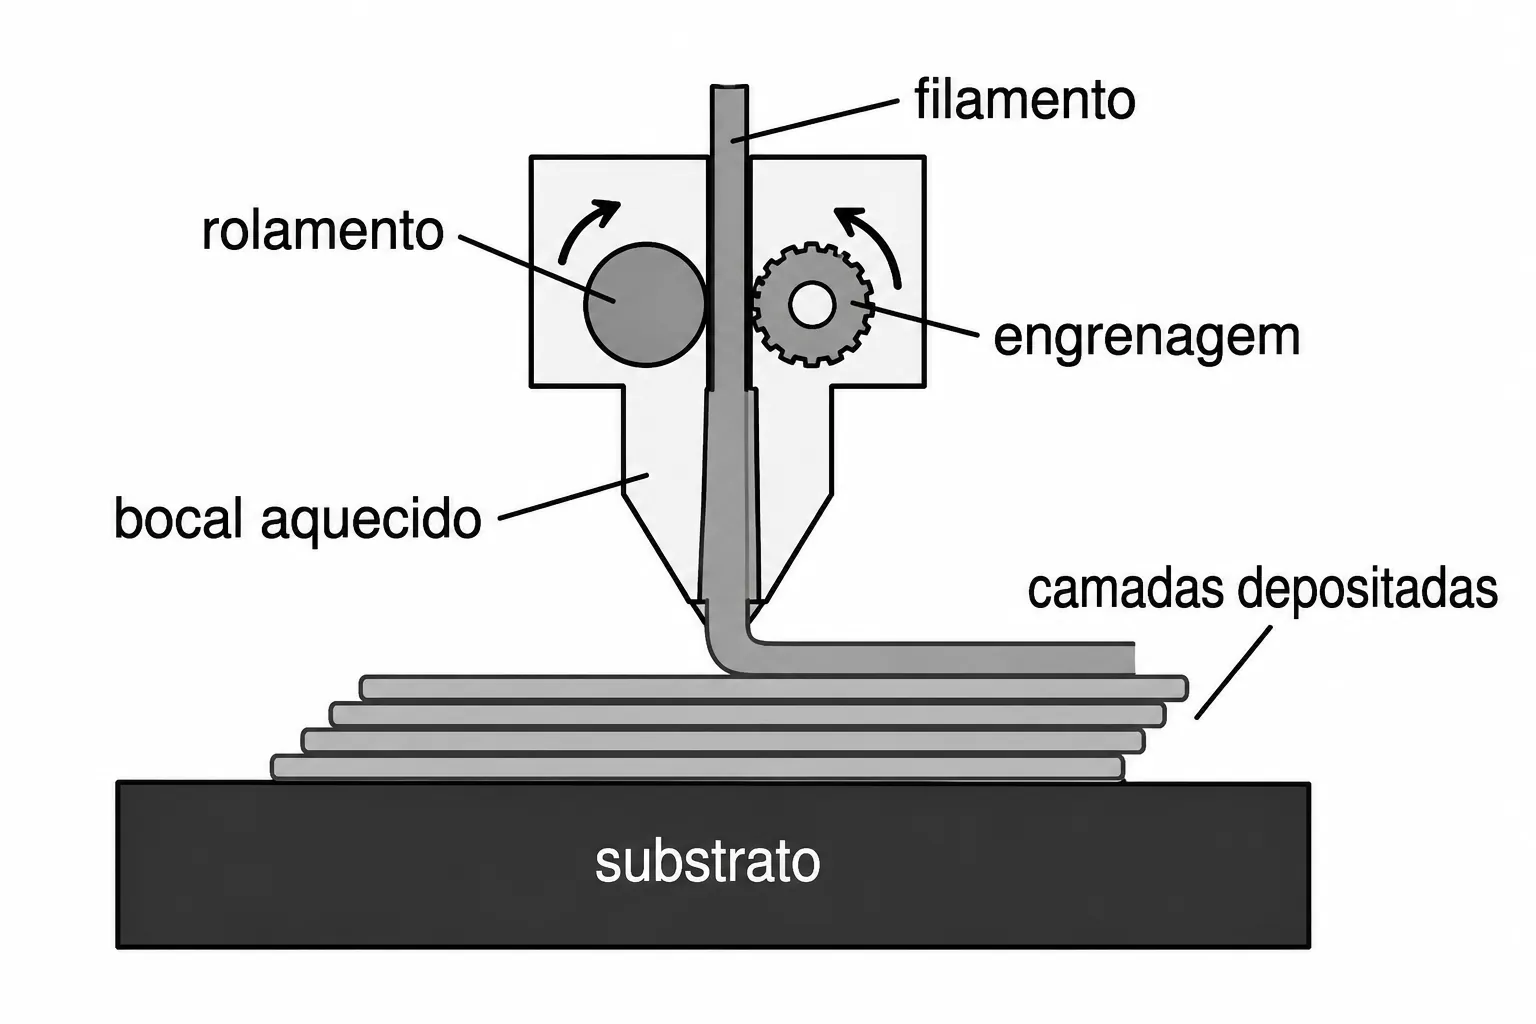
Esquema simplificado da extrusora de uma impressora 3D de filamento PLA, mostrando a engrenagem motora e o rolamento livre, ambos de mesmo raio, prensando o filamento em direção ao bocal aquecido

A Manufatura Aditiva (MA) foi introduzida pela primeira vez há mais de três décadas, quando a primeira patente SLA apareceu em 1986 por Charles (Chuck) Hull. O processo envolve a utilização de modelos 3D baseados em computador para depositar camadas sucessivas de materiais, uma no topo da outra, para criar um objeto 3D.

Fonte: Manuel B. Arrillaga Tamez, Iman Taha. A review of additive manufacturing technologies and markets for thermosetting resins and their potential for carbon fiber integration, Additive Manufacturing, Vol. 37, 2021.

A figura a seguir ilustra o funcionamento simplificado de uma extrusora de uma impressora 3D de filamento de Ácido Polilático (PLA). O filamento é empurrado para um bocal aquecido através de uma engrenagem de raio $0{,}5\text{ cm}$, movida por um pequeno motor elétrico, e por um rolamento de mesmo raio que gira livremente.

Para uma configuração padrão de extrusão de filamento igual a $50\text{ mm/s}$ sem deslizamentos, qual é a velocidade angular do rolamento em rad/s?

A)$50$
B)$30$
C)$25$
D)$15$
E)$10$

Gabarito oficial UPE/SSA1 2026

E
Resolução

1. Condição sem deslizamento. A velocidade linear na borda do rolamento é igual à velocidade do filamento:

$$v=50\text{ mm/s}=0{,}05\text{ m/s}$$

2. Raio. $r=0{,}5\text{ cm}=0{,}005\text{ m}$.

3. Velocidade angular.

$$\omega=\dfrac{v}{r}=\dfrac{0{,}05}{0{,}005}=10\text{ rad/s}$$

Q44
Mecânica — Cinemática — Queda Livre a partir de um Drone em Movimento
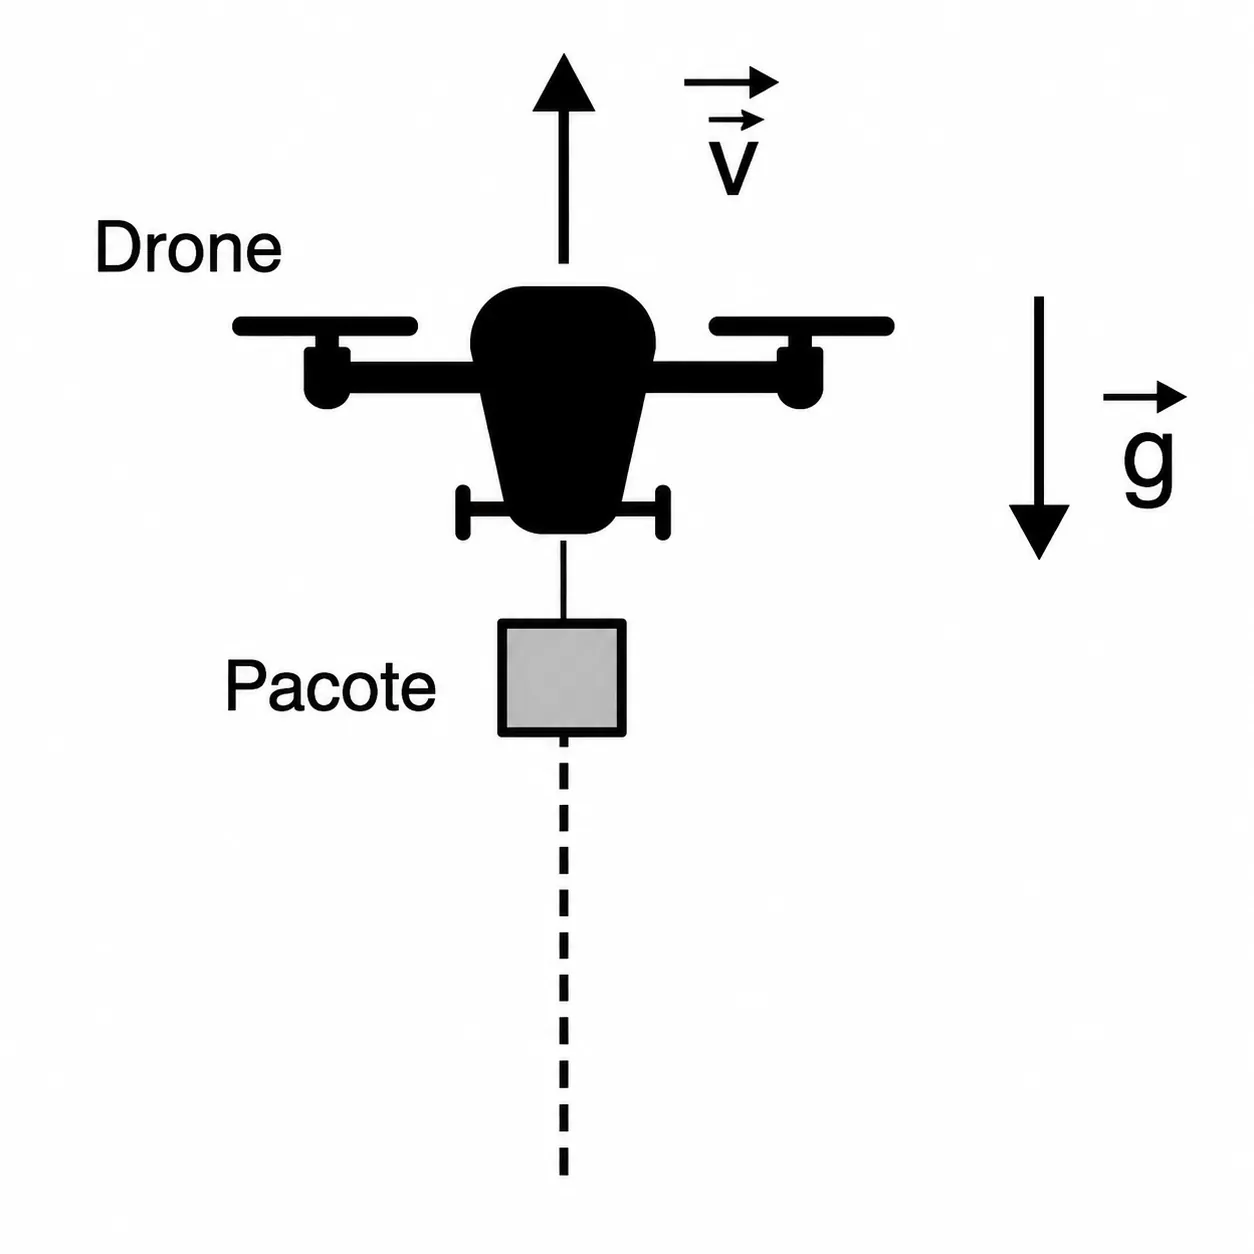
Drone de entrega voando verticalmente para cima e soltando um pacote, que passa a cair livremente sob ação da gravidade

Novos avanços nas tecnologias de entrega por drones podem transformar a indústria das entregas e a sociedade como um todo. Em comparação com a entrega padrão por caminhões, as duas principais limitações dos drones de entrega são o alcance e a capacidade de carga.

Fonte: E. Frachtenberg. Practical Drone Delivery, Computer, vol. 52(12), 2019.

Durante uma missão de entrega de encomendas, um drone voa verticalmente para cima com uma velocidade constante de $7{,}2\text{ km/h}$. Ao atingir uma determinada altura, ele solta um pacote de $5$ libras com alimentos, que passa, então, a cair livremente sob ação da gravidade, sem resistência do ar.

Considere que o pacote é solto em $t=0$ e que o drone continua subindo com a mesma velocidade constante. Determine a distância entre o drone e o pacote após $1{,}0$ segundo.

Dados: Aceleração da gravidade $g=10{,}0\text{ m/s}^2$.

A)$1\text{ m}$
B)$2\text{ m}$
C)$3\text{ m}$
D)$4\text{ m}$
E)$5\text{ m}$

Gabarito oficial UPE/SSA1 2026

E
Resolução

1. Velocidade do drone. Conversão:

$$v=7{,}2\text{ km/h}=\dfrac{7{,}2}{3{,}6}=2{,}0\text{ m/s}$$

2. Posição do drone. Em $t=1{,}0\text{ s}$ (referência: ponto de soltura):

$$y_d=v\,t=2{,}0\cdot1{,}0=2{,}0\text{ m}$$

3. Posição do pacote. O pacote sai com a velocidade do drone ($2{,}0\text{ m/s}$ para cima) e fica sob ação da gravidade:

$$y_p=v\,t-\dfrac{1}{2}gt^2=2{,}0\cdot1{,}0-\dfrac{1}{2}\cdot10\cdot1{,}0^2=-3{,}0\text{ m}$$

4. Distância.

$$d=y_d-y_p=2{,}0-(-3{,}0)=5{,}0\text{ m}$$

5. Verificação. Como as velocidades iniciais são iguais, a separação vem só da queda: $d=\tfrac{1}{2}gt^2=5{,}0\text{ m}$.

↑ Voltar ao topo